
 Contact
 Hoe winkelen bij ons werkt

Bezorging
Winkelgids
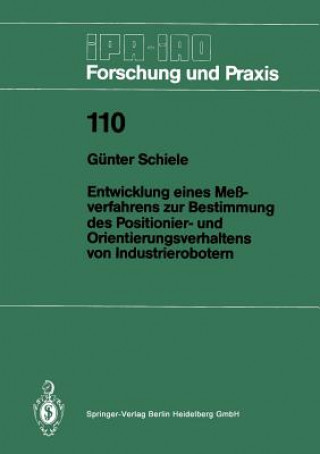
Entwicklung Eines Messverfahrens Zur Bestimmung Des Positionier- Und Orientierungsverhaltens Von Industrierobotern
 Duits
 128 b
Tot 30 dagen retourrecht
Klanten kochten ook


 /
 Paperback
 11.35
€
 /
Gebonden
53.94
€


 /
Paperback
26.72
€


 /
Paperback
10.24
€




 /
Paperback
71.93
€


 /
Paperback
24.92
€

Ziel der Arbeit war die Entwicklung eines Meßverfahrens, mit welchem die Möglichkeit geschaffen wird, Industrieroboter hinsichtlich deren statischer Genauigkeitskenngrößen zu überprüfen. Neben der Erfassung des Positionierverhaltens lag der Schwerpunkt in der meßtechnischen Ermittlung des Orientierungsverhaltens. Basierend auf der Erarbeitung des Standes der Technik - Definition der Kenngrößen und Vergleich mit bestehenden Meßverfahren - wurde die weitere Vorgehensweise abgeleitet. Vorgestellt wird ein Meßkopf, welcher als Referenz einen nichtidealen Würfel verwendet. Neben der Konzeption des Meßverfahrens war es notwendig, die für die Auswertung erforderlichen mathematischen Beziehungen zu erarbeiten und die zugehörigen Rechnerprogramme zu erstellen. Anhand von durchgeführten Meßversuchen wurde die Funktionsfähigkeit des Meßverfahrens nachgewiesen.


Informatie over het boek
Duits

Geef dit boek vandaag nog cadeau
Dat gaat heel eenvoudig
1 Voeg het boek toe aan je winkelwagentje en selecteer Als cadeau bezorgen 2 Je krijgt van ons per omgaand een voucher 3 Het boek wordt bezorgd op het adres van de ontvangerDit vind je misschien ook interessant
 /
Gebonden
323.11
€
 /
Paperback
16.07
€


 /
Paperback
42.49
€

 /
Paperback
38.97
€


Hoi! Ik ben Libroamiko, je boekadviseur.
Hoe kan ik je helpen?